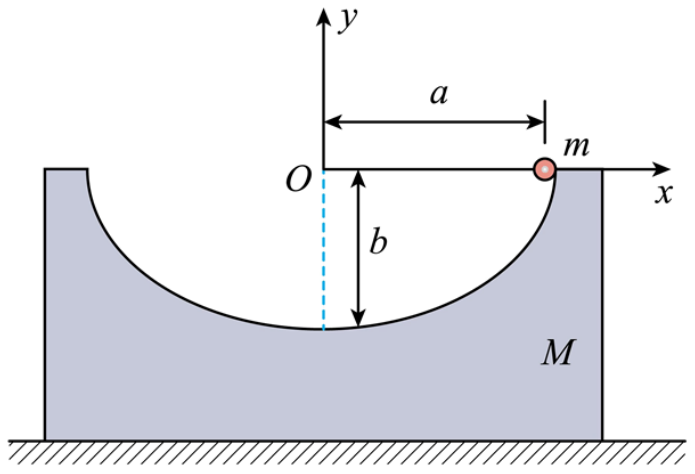
【答案】①$v_{2}=\sqrt{\frac{2 m^{2} g b}{M^{2}+M m}}, x_{2}=\frac{m}{M+m} a$ ;②$\frac{[x(M+m)-m a]^{2}}{M^{2} a^{2}}+\frac{y^{2}}{b^{2}}=1$ ;③ $2 b \sqrt{\frac{g}{a+3 b}}$
【解析】
【详解】(1)小球运动到最低点的时候小球和凹槽水平方向系统动量守恒,取向左为正
$$
0=m v_{1}-M v_{2}
$$
小球运动到最低点的过程中系统机械能守恒
$$
m g b=\frac{1}{2} m v_{1}^{2}+\frac{1}{2} M v_{2}^{2}
$$
联立解得
$$
v_{2}=\sqrt{\frac{2 m^{2} g b}{M^{2}+M m}}
$$
因水平方向在任何时候都动量守恒即
$$
0=m \bar{v}_{1}-M \bar{v}_{2}
$$
两边同时乘 t 可得
$$
m x_{1}=M x_{2}
$$
且由几何关系可知
$$
x_{1}+x_{2}=a
$$
联立记得
$$
x_{2}=\frac{m}{M+m} a
$$
(2)小球向左运动过程中凹槽向右运动,当小球的坐标为 $(x, y)$ 时,此时凹槽水平向右运动的位移为 $\Delta x$ ,根据上式有
$$
m(a-x)=M \cdot \Delta x
$$
则小球现在在凹槽所在的椭圆上,根据数学知识可知此时的椭圆方程为
$$
\frac{(x-\Delta x)^{2}}{a^{2}}+\frac{y^{2}}{b^{2}}=1
$$
整理得
$$
\frac{[x(M+m)-m a]^{2}}{M^{2} a^{2}}+\frac{y^{2}}{b^{2}}=1
$$
(3)将 $\frac{M}{m}=\frac{b}{a-b}$ 代入小球的轨迹方程化简可得
$$
[x-(a-b)]^{2}+y^{2}=b^{2}
$$
即此时小球的轨迹为以 $(a-b)$ 为圆心,$b$ 为半径的圆,则当小球下降的高度为 $\frac{b}{2}$ 时有如图
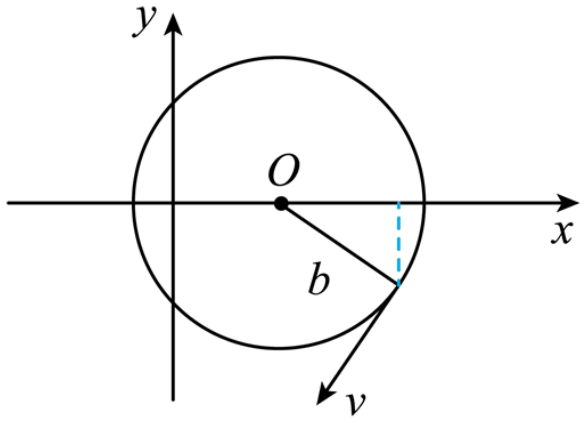
此时可知速度和水平方向的的夹角为60°,小球下降 $\frac{b}{2}$ 的过程中,系统水平方向动量守恒
$$
0=m v_{3} \cos 60^{\circ}-M v_{4}
$$
系统机械能守恒
$$
m g \frac{b}{2}=\frac{1}{2} m v_{3}^{2}+\frac{1}{2} M v_{4}^{2}
$$
联立得
$$
v_{3}=\sqrt{\frac{4 g b^{2}}{a+3 b}}=2 b \sqrt{\frac{g}{a+3 b}}
$$